
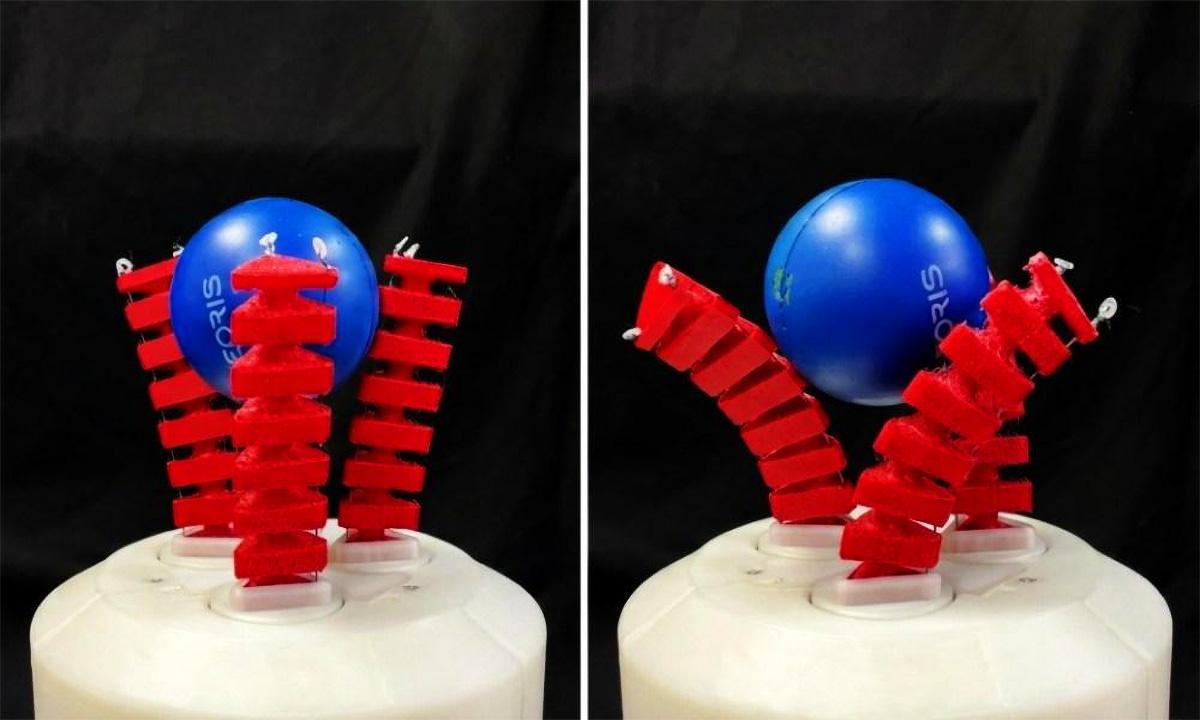
纳瓦拉公立大学 (UPNA) 和马德里卡洛斯三世大学 (UC3M) 的研究团队推出了一种新型软体机器人抓手,其功能远不止抓取物体。该系统无需松开或将物体放置在平面上即可滚动物体并改变其方向。这种被称为“手内操作”的灵巧性在同类机械装置中仍然十分罕见。
这项研究旨在克服一个经典的局限性。柔软的爪子虽然具有很强的灵活性,能够适应各种不同的形状、大小和刚度,但抓取后往往难以进行精细的动作。研究人员已将研究成果发表在科学期刊《仿生学与生物模拟》(Bioinspiration & Biomimetics)上,文中描述了一种旨在增强这种操控能力的结构设计。
三指设计和协调动作
该机械臂由三个柔软的手指组成,每个手指都具有三个自由度。除了弯曲之外,它们还可以绕自身轴线旋转。通过协调这些运动,该装置能够使物体在保持抓取状态的同时持续旋转。其设计理念是将许多柔性系统中相互关联的两个动作分开:先将手指闭合以夹住物体,然后改变其位置。
研究人员将这一结果与日常动作进行比较。这类似于不用放下罐子就能转动罐子阅读标签,或者拧下灯泡的动作。对人来说,这几乎是自动的;而对于软体机器人来说,这需要控制抓握力、相对位移以及材料的形变,这些材料的力学行为与传统的刚性关节截然不同。
研究团队并非试图复制人手,而是赋予机器一些日常生活中使用的手动灵巧性。实际上,这使得机器能够在不使用新的抓取循环的情况下,在使用前重新调整物体的方向、将其放置在不同的位置,或为后续任务做好准备。
申请、测试和资金
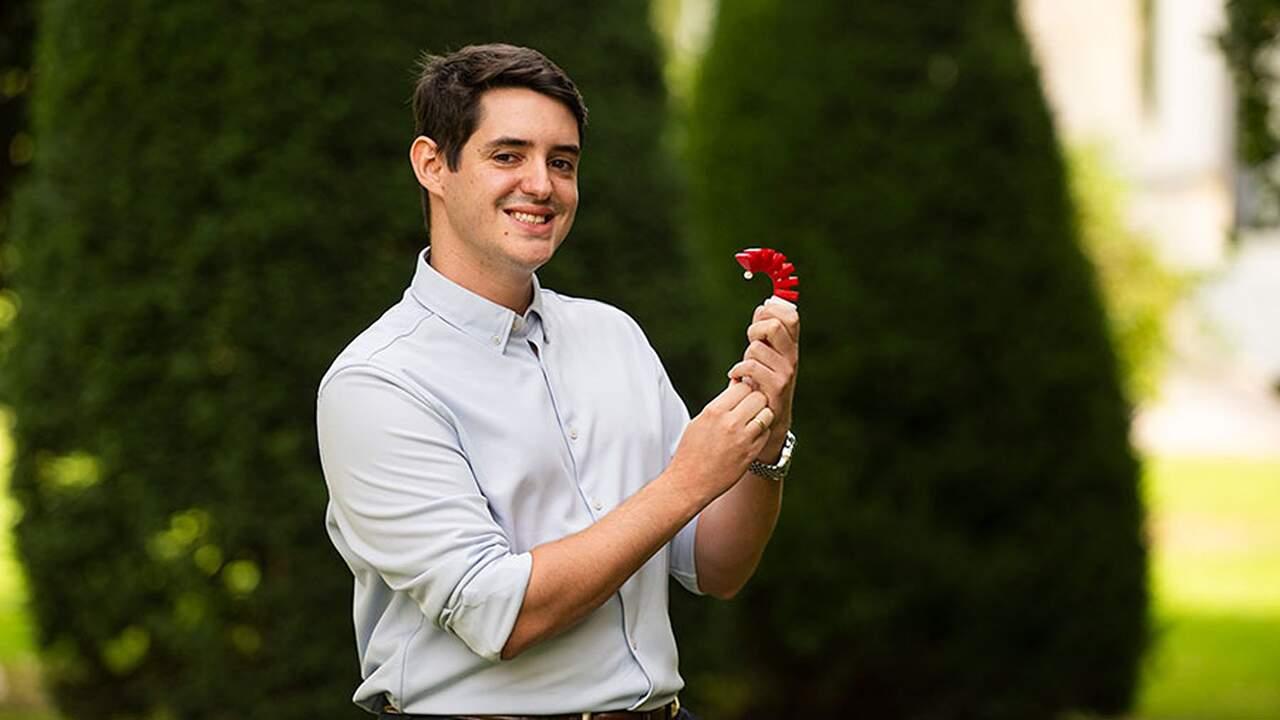
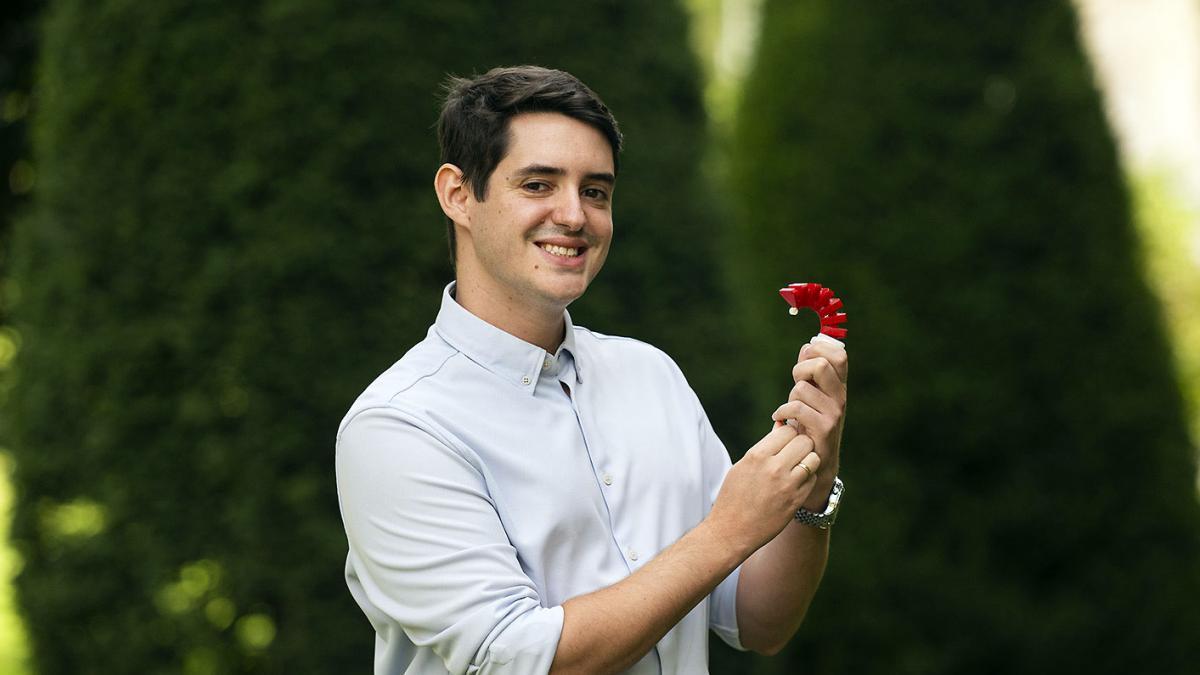
该设计采用模块化结构。三个手指均可单独组装和拆卸,因此无需更换整个爪子即可更换损坏的部件。这一特性便于尝试不同的配置,并可简化未来开发中的维护工作。
在测试过程中,研究人员使用了各种各样的物品:水瓶、水桶、一包纸巾、指尖陀螺、3D打印模型、橡皮鸭、几个毛绒玩具、螺丝刀和一朵人造玫瑰。他们采用相同的策略来握持不同尺寸、形状和硬度的物品,并在不松开握持的情况下旋转它们。
潜在应用包括机器人需要在不松开并重新抓取物体的情况下调整其抓取位置的任务。例如,在组装前调整零件方向、处理易碎或形状不规则的产品、分拣订单、准备实验室材料或处理形状会发生变化的物品。相关领域包括食品、物流、实验室、制造业和辅助机器人。
这种方法的另一个适用领域是协作机器人。在人机共享的空间中,软体系统比传统工业单元更能适应结构化程度较低的环境。机械臂能够重新调整物体在抓取器内的方向,从而扩展了单次抓取可完成的操作范围。
该项目由西班牙科学、创新和大学部推动的ADAPTA和SIROCO项目以及欧盟的ERDF基金资助。该研究的作者包括纳瓦拉公立大学(UPNA)的Carlos Relaño Gibert,以及马德里卡洛斯三世大学(UC3M)机器人实验室的Alberto Rodríguez-Sanz、Lisbeth Mena和Concepción A. Monje。
与通常需要预先知道待抓取物体精确几何形状的刚性工业机器人不同,软体机器人对触觉的适应性更强。这并非意味着它们不需要视觉、控制和规划,而是降低了对特定形状的依赖,从而能够更安全地处理易碎或不可预测的物体。
这项技术目前仍处于实验研究阶段。测试表明,该架构适用于所研究的物体集,但其在实际生产线上的应用将取决于循环速度、重复性、维护以及与其他系统的集成等因素。如果能够在不牺牲机械结构简洁性的前提下满足这些条件,那么机械臂内部的操作有望省去目前需要释放、重新定位和重新抓取等辅助操作。